
2026-02-09
содержание
Вот о чём сейчас все говорят, а на деле — мало кто видел вживую. Многие сразу представляют себе что-то из фантастики, вечный двигатель почти. Но суть не в левитации самой по себе, а в том, что подшипник исчезает. Исчезает трение, износ, смазка. Вот с этого и стоит начать, потому что главное заблуждение — будто это ?просто мотор, который висит в воздухе?. Нет, это система, где ротор удерживается магнитным полем, а не механическим контактом. И сразу первый практический вопрос: а что будет, если питание пропадёт? Ротор-то упадёт на статор. Значит, нужны аварийные подшипники, резервные схемы. Это не просто ?включил и работает?. Мы в своё время на одном из испытаний в ООО Компания Сянтань Хуалянь по производству электродвигателей как раз с этим столкнулись — система управления дала сбой, и ротор схлопнулся. Повезло, что на низких оборотах. После этого все протоколы безопасности пересмотрели.
В теории всё гладко: бесконтактная работа, высокие скорости, минимальные потери. Берёшь магнитные подшипники, систему управления, собираешь. Но когда начинаешь калибровку в цеху, вылезают нюансы, о которых в статьях не пишут. Например, вибрация. Казалось бы, нет механического контакта — откуда? А она возникает из-за неидеальности материала, дисбаланса, датчиков позиционирования. Их показания нужно обрабатывать в реальном времени, и здесь уже нужны алгоритмы, которые компенсируют эти микро-отклонения. У нас на стенде уходило иногда по несколько дней, чтобы ?успокоить? ротор на оборотах выше 30 тысяч. И это не считая тепловых расширений — когда мотор нагревается, зазоры меняются, и систему нужно перенастраивать.
Ещё момент — электромагнитные помехи. Силовые кабелы, другие установки в цеху влияют на датчики. Приходится экранировать, перекладывать проводку. Это та самая ?грязная? работа, которая не попадает в красивые презентации. Но без неё ни о какой стабильной левитации речи быть не может. Я помню, как коллеги из отдела разработки систем управления высокоскоростными электродвигателями сидели ночами, переписывая код фильтров, потому что на испытаниях появлялся шум, которого в лаборатории не было.
И конечно, стоимость. Самые дорогие компоненты — это как раз активные магнитные подшипники и та самая умная электроника, которая ими управляет. Для многих отраслей это пока неподъёмно. Поэтому часто слышишь: ?Да, будущее, но дорогое?. И это правда. Но если считать не стоимость агрегата, а совокупную стоимость владения — отсутствие замены подшипников, смазки, простоев — тогда картина начинает меняться. Особенно для установок, которые должны работать годами без остановки.
Если отбросить хайп, то реальные применения уже есть. Самые известные — турбомолекулярные насосы для вакуумных установок, компрессоры для газоперекачки. Там высокие скорости и требование к чистоте (без смазки) как раз совпадают с возможностями магнитолевитации. Видел такие установки в работе — впечатляет тишина и отсутствие вибрации. Но это штучный, почти космический продукт.
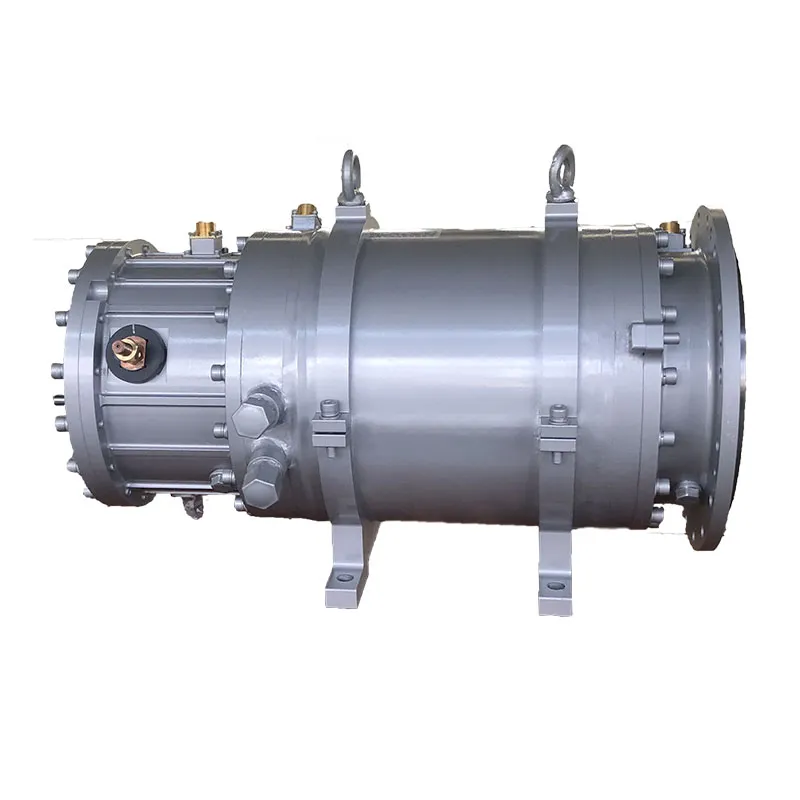
А вот в серийной промышленности, например, в станкостроении или в приводе конвейеров, массового перехода нет. Почему? Надёжность. Классический асинхронный двигатель с подшипниками качения — его можно ударить, он переживёт скачки напряжения, его может обслуживать обычный механик. А тут — высокочувствительная электроника. Сгорел один ключ в инверторе — и вся система падает. Требуется другой уровень подготовки персонала. На сайте hualian-motors.com у них в разделе продукции есть высокоскоростные электродвигатели с магнитными подшипниками — так там прямо указано, что поставка включает обучение персонала. Это не просто так.
Были попытки внедрить такие моторы в вентиляционные системы для чистых помещений. Идея отличная — нет частиц износа от подшипников. Но вышло дорого, и заказчик в итоге выбрал традиционные двигатели с специальными уплотнениями. Не смогли доказать экономический эффект. Это типичная история: технология опережает рыночную готовность платить за её преимущества.
Сердце магнитолевитационного привода — не сам мотор, а его контроллер. Именно он рассчитывает в реальном времени токи в электромагнитах, чтобы удержать ротор в центре. И здесь кроется масса подводных камней. Один из них — это синхронизация данных с датчиков положения. Если возникает даже микросекундная задержка, система может начать ?раскачивать? ротор вместо его стабилизации. Мы как-то столкнулись с резонансными колебаниями на определённой частоте — пришлось вносить изменения в аппаратную часть, ставить более быстрые процессоры.
Другой аспект — энергопотребление самой системы левитации. Чтобы удерживать ротор, нужна постоянная подача энергии на электромагниты. В пассивных магнитных подшипниках (на постоянных магнитах) этого нет, но они не позволяют активно гасить колебания. Поэтому в ответственных применениях идут на гибридные системы или полностью активные, как у того же Хуалянь в их разработках низкооборотных электродвигателей с высоким крутящим моментом. Там задача усложняется, потому что нужно держать большой момент и при этом обеспечивать левитацию.
И конечно, программное обеспечение. Оно пишется, отлаживается, обновляется. Это не ?прошил и забыл?. При изменении условий работы (другая нагрузка, температура) могут потребоваться новые настройки. Поэтому современные системы часто имеют встроенные адаптивные алгоритмы. Но чтобы их создать и отладить, нужен огромный банк экспериментальных данных. Тут без длительных и дорогих испытаний не обойтись.
Если смотреть на тренды, то основное развитие идёт в сторону интеграции. Не просто мотор с магнитными подшипниками, а целый ?умный? агрегат со встроенными датчиками вибрации, температуры, системой диагностики. Что-то вроде цифрового двойника, который сам предсказывает необходимость обслуживания. Это логично, потому что сложность системы требует такого подхода.
Материалы — второй ключевой драйвер. Появление более мощных и стабильных постоянных магнитов (например, на основе редкоземельных элементов) позволяет делать гибридные системы компактнее и эффективнее. Также идут работы по высокотемпературным сверхпроводникам, но это пока далёкая перспектива из-за сложности криогенного охлаждения.
А что тормозит? Я уже говорил про стоимость и надёжность. Добавлю стандартизацию. Нет единых отраслевых стандартов на такие системы. Каждый производитель, будь то Siemens, SKF или наша ООО Компания Сянтань Хуалянь по производству электродвигателей, делает по своим лекалам. Это затрудняет замену компонентов, ремонт и сдерживает широкое распространение.
И последнее — консерватизм промышленности. Чтобы перейти на новую технологию, нужно перестраивать целые цепочки обслуживания, обучать людей, менять логистику запчастей. Это огромные затраты. Поэтому внедрение идёт точечно, там, где преимущества перевешивают все эти издержки. Например, в энергетике, где увеличение КПД турбоагрегата на доли процента даёт миллионную экономию, или в медицинском оборудовании, где требуется абсолютная чистота и точность.
Проработав с этим не один год, я склоняюсь к тому, что это не ?будущее всей промышленности? в смысле тотальной замены. Скорее, это будущее для специфических, высокотехнологичных сегментов. Там, где требования к скорости, чистоте, точности или ресурсу настолько высоки, что обычные технологии не справляются. Массовый сегмент, типа бытовых приборов или обычных станков, ещё очень долго будет на классических приводах.
Сила магнитолевитации — в её принципиальных преимуществах: отсутствие износа, возможность работы в вакууме и агрессивных средах, рекордные скорости. Но её слабость — в сложности и цене. Пока не будет прорыва, который радикально удешевит производство магнитных подшипников и систем управления, массовости не видать.
Так что, отвечая на вопрос в заголовке: да, это будущее, но не для всей промышленности, а для её передового края. И компании, которые, как Хуалянь, уже сейчас имеют в портфеле готовые продукты вроде высокоскоростных вентиляторов на магнитных подшипниках, занимают эту нишу. Они нарабатывают тот самый практический опыт, который потом, возможно, станет основой для новых стандартов. А нам, инженерам, остаётся разбираться с вибрациями, помехами и сбоями в питании — та самая рутина, из которой и складывается любое ?будущее?.